Qué vas a ver
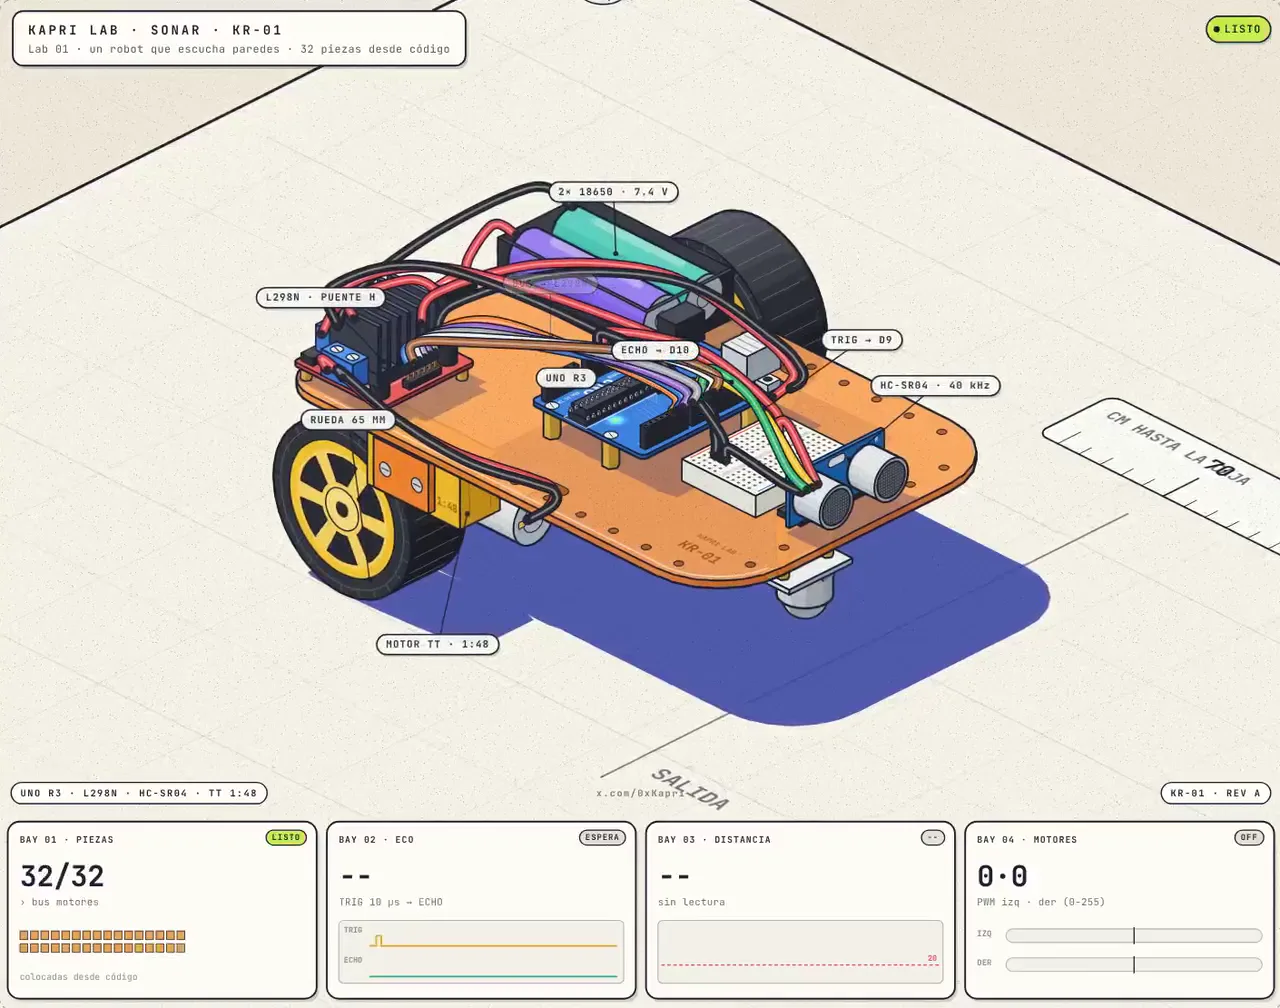
Es el clásico robot esquiva-obstáculos: Arduino UNO, sensor HC-SR04, puente H L298N y 2 motores TT. Se arma solo, pieza por pieza, y luego corre el sketch real.
El sensor suelta 8 pulsos a 40 kHz, que no oyes porque pasan de 20 kHz. El eco tarda 1,158 µs en regresar y el Arduino lo convierte en 19.9 cm. Abajo de 20 cm, el robot frena, da reversa y gira.
Mueve el umbral y mira en qué punto frena.
Nota del modelo
Lo que el lab da por hecho y de dónde salen sus números.
Modelo: HC-SR04 (pulso TRIG de 10 µs, 8 ciclos a 40 kHz, 2-400 cm, 15°, ≥ 60 ms entre lecturas), sonido a 343 m/s (20 °C), ruedas de 65 mm, motores TT 1:48. Supuesto, no dato medido: 25 cm/s a PWM 150. Mueve el UMBRAL y el robot frena en otro punto.
Fuentes
- 01HC-SR04: TRIG de 10 µs, 8 ciclos a 40 kHz, 2-400 cm, 15°, más de 60 ms entre lecturas, µs/58 = cm. Datasheet de ElecFreaks.
- 02Motor TT 1:48 (200 rpm a 6 V sin carga) y rueda de 65 mm. Fichas de Funduino y SunFounder.
- 031,158 µs y 19.86 cm salen del modelo: 1158 × 0.0343 ÷ 2 = 19.86.