Etapa 3 de 6, semanas 5 y 6
Motores, drivers y sensores
Tu objetivo: Entender cómo se mueve un robot y cómo sabe lo que tiene enfrente.
Un microcontrolador no puede mover un motor directo: necesita un driver. Aquí es más fácil quemar tu primera placa, y por eso aquí el simulador te ahorra más.
Cargando la escena 3D
Qué aprender
- 1Motores DC y por qué necesitan driver (TB6612FNG, L298N)
- 2Servos: moverse a un ángulo exacto
- 3Sensores de distancia (HC-SR04) y de movimiento (MPU-6050)
- 4Sensores ópticos: detectar algo sin contacto y decidir cuándo disparar
- 5Actuadores en objetos reales: motores con engranes, tornillos sin fin y contrapesos
- 6Cuándo usar un microcontrolador y cuándo una Raspberry Pi 5
¿Una palabra no te suena? Búscala en el glosario.
Recursos
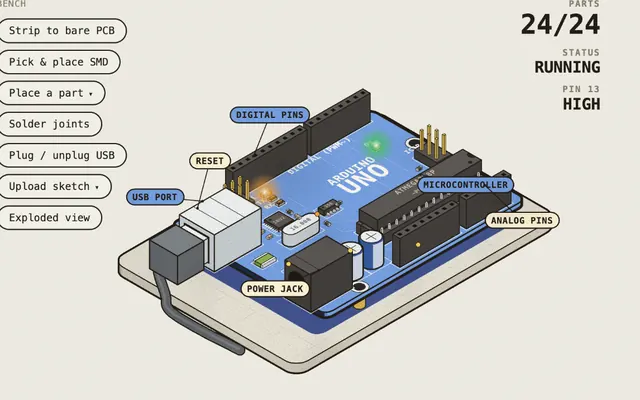 Robotics BenchAbrir
Drivers TB6612FNG y L298N, A4988, PCA9685, MPU-6050, HC-SR04, QTR-8RC y Raspberry Pi 5.
LaboratorioHecho con Claude@0xMovezInglés
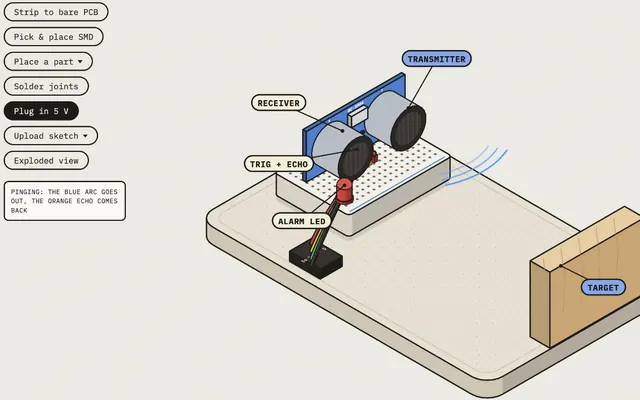 Hardware BenchAbrir
Repaso del HC-SR04 y comparación rápida entre placas.
LaboratorioHecho con Claude@zodchiiiInglés
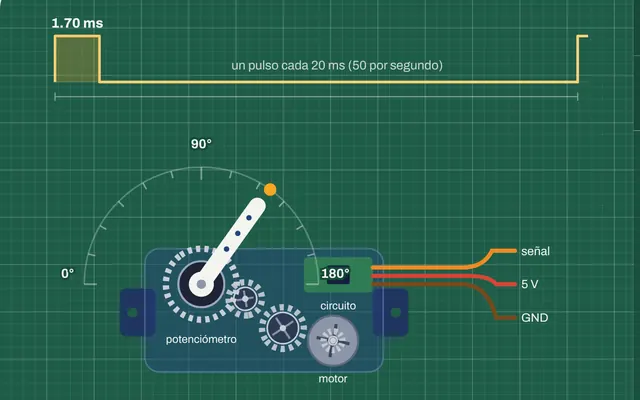 Servo SG90: de PWM a ánguloProbar
Nuestro laboratorio: cómo convierte un servo el pulso PWM en un ángulo.
Laboratorio RobotVisualHecho con ClaudeRobotVisualEspañol, inglés y portugués
- Sensor HC-SR04: cómo mide distanciaProbar
Nuestro laboratorio en 3D: el eco del sensor y la cuenta de la distancia.
Laboratorio RobotVisualHecho con ClaudeRobotVisualEspañol, inglés y portugués
- Puente H: cómo cambia el sentido de un motorProbar
Nuestro laboratorio en 3D: los cuatro interruptores que invierten un motor.
Laboratorio RobotVisualHecho con ClaudeRobotVisualEspañol, inglés y portugués
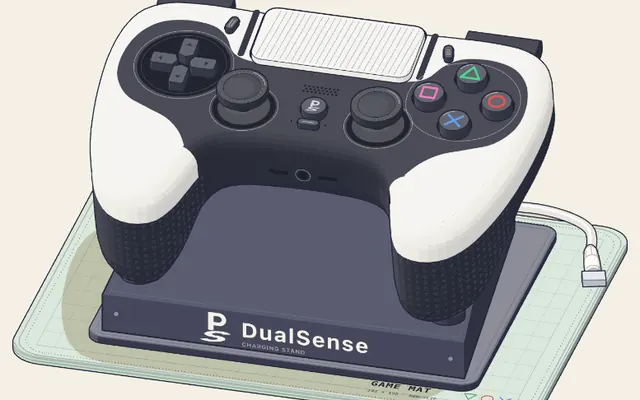 Control de PlayStation: un gatillo que empuja de regresoAbrir
Un motor, un tornillo sin fin y engranes: el actuador del gatillo de un control.
Máquina de Visual LearningHecho con Claude@elvar_officialInglés
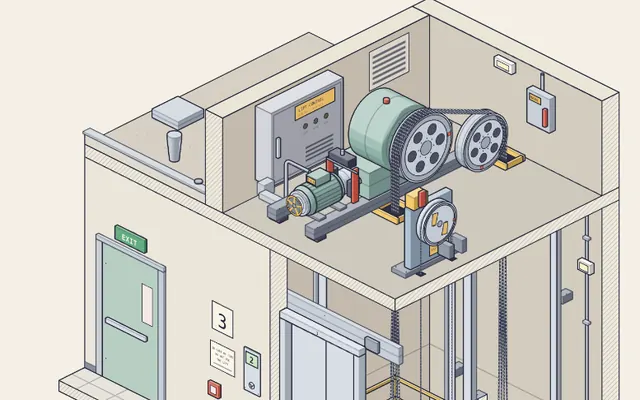 Elevador: por qué un motor chico sube una cabina pesadaAbrir
Por qué la carga que ve un motor depende del mecanismo, no solo del peso.
Máquina de Visual LearningHecho con Claude@elvar_officialInglés
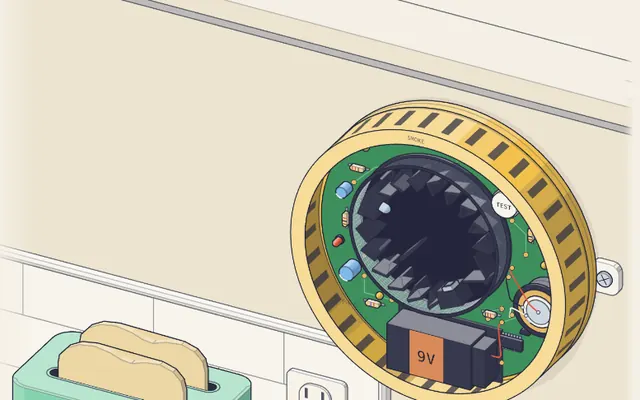 Alarma de humo: un sensor que ve en la oscuridadAbrir
Un sensor de luz que detecta humo sin contacto y decide cuándo sonar.
Máquina de Visual LearningHecho con Claude@elvar_officialInglés
Repaso: Learn Arduino tiene lecciones de motor y servo (10 y 12), y cierra con la 16, donde construyes un proyecto. Ver Learn Arduino.
Error común
Elegir el L298N para tu primer proyecto. Sale en casi todos los tutoriales, pero según la guía de robótica de @DeRonin_ es un driver viejo: pierde cerca de 2 V y se calienta. Apréndelo porque lo vas a ver en todos lados, y para tu proyecto real elige un TB6612FNG o un DRV8833.
¿Ya lo entendiste?
Pregunta 1 de 3
¿Por qué un motor necesita driver?
Práctica
En Wokwi, conecta un HC-SR04 y un servo a un Arduino. Cuando algo se acerque a menos de 20 cm, el servo gira a 90°. Anota qué falló en el primer intento. Si te sobra tiempo, agrega un MPU-6050 y muestra sus lecturas por serial.