ステージ 2 / 6, 3-4週目
マイコン、Arduino、ESP32
このステージの目標: 世界を読み取って出力を制御するコードを、まず Arduino、次に ESP32 で書きます。
ここからコードで回路を動かし始めます。どの行がどのピンを動かすのかを見て確かめる価値が、いちばん大きい段階です。
このステージのLab
Lab 00
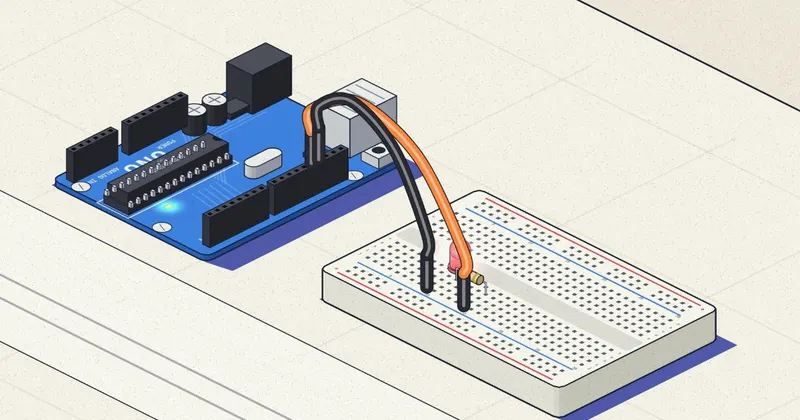
Blink:はじめてのプログラム
Arduino のはじめてのプログラムを、中身から見てみましょう。ピン 13 が 5 V と 0 V を切り替えて、LED が点いたり消えたりします。
学ぶこと
- 1最初の blink と、ボタンの読み取り方
- 2PWM:明るさと速度の制御
- 3ボードの中で何が起きているかを見るためのシリアル通信
- 4ESP32-S3 のピン配置と、ESP32 に Wi-Fi と Bluetooth がある理由
- 5ファームウェアを1行ずつ読む
知らない言葉があれば、こちらで検索できます: 用語集.
よくある間違い
あらゆる場面で delay() を使うこと。delay() はループ全体を止めます。待っている間、プログラムはセンサーを一切読みません。ブロックせずに待つには millis() を使いましょう。
理解できましたか?
問題 1 / 3
Arduino Uno で digitalWrite(13, HIGH) は何をしますか?
練習
Arduino のシミュレーターで、ポテンショメーターを読み、PWM で LED の明るさを変え、その値をシリアルで出力するプログラムを書きます。まず Arduino Uno で動かし、次に ESP32 に移してください。それぞれが出力する範囲に注目しましょう:Uno は 0-1023、ESP32 は 0-4095 を読みます。先へ進む前に、その理由を調べてください。