ステージ 3 / 6, 5-6週目
モーター、ドライバー、センサー
このステージの目標: ロボットがどう動き、目の前に何があるかをどう把握するのかを理解します。
マイコンはモーターを直接駆動できません。ドライバーが必要です。最初のボードを壊しやすいのがこの段階なので、シミュレーターがいちばん役に立ちます。
このステージのLab
Lab 01
Sonar:壁の音を聞くロボット
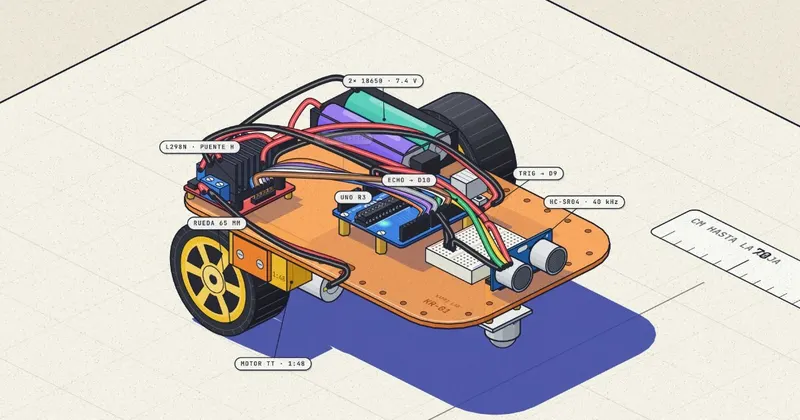
自分で組み上がる障害物回避ロボットです。部品 32 個をコードから配置します。HC-SR04 が 40 kHz のパルスを 8 回出し、Arduino がそのエコーを cm に変換します。
学ぶこと
- 1DC モーターとドライバーが必要な理由(TB6612FNG、L298N)
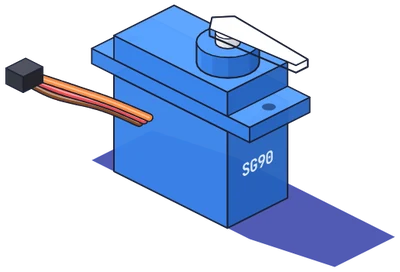
- 2servo:正確な角度まで動かす
- 3距離(HC-SR04)と動き(MPU-6050)のセンサー
- 4光学センサー:触れずに物を検出し、いつ作動させるかを決める
- 5実際の物の中のアクチュエーター:ギア付きモーター、ウォームギア、カウンターウェイト
- 6マイコンを使う場面と Raspberry Pi 5 を使う場面
知らない言葉があれば、こちらで検索できます: 用語集.
よくある間違い
最初のプロジェクトに L298N を選ぶこと。ほぼすべてのチュートリアルに出てきますが、@DeRonin_ のロボティクスガイドによれば古いドライバーで、約 2 V を失って熱くなります。あちこちで目にするので学んでおき、実際のプロジェクトでは TB6612FNG か DRV8833 を選びましょう。
理解できましたか?
問題 1 / 3
モーターにドライバーが必要なのはなぜですか?
練習
Arduino のシミュレーターで、HC-SR04 と servo を Arduino につなぎます。20 cm より近くに何かが来たら、servo が 90° に回ります。最初の試行で何がうまくいかなかったかをメモしてください。時間が余ったら MPU-6050 を追加し、読み取り値をシリアルで表示しましょう。