ここで見られること
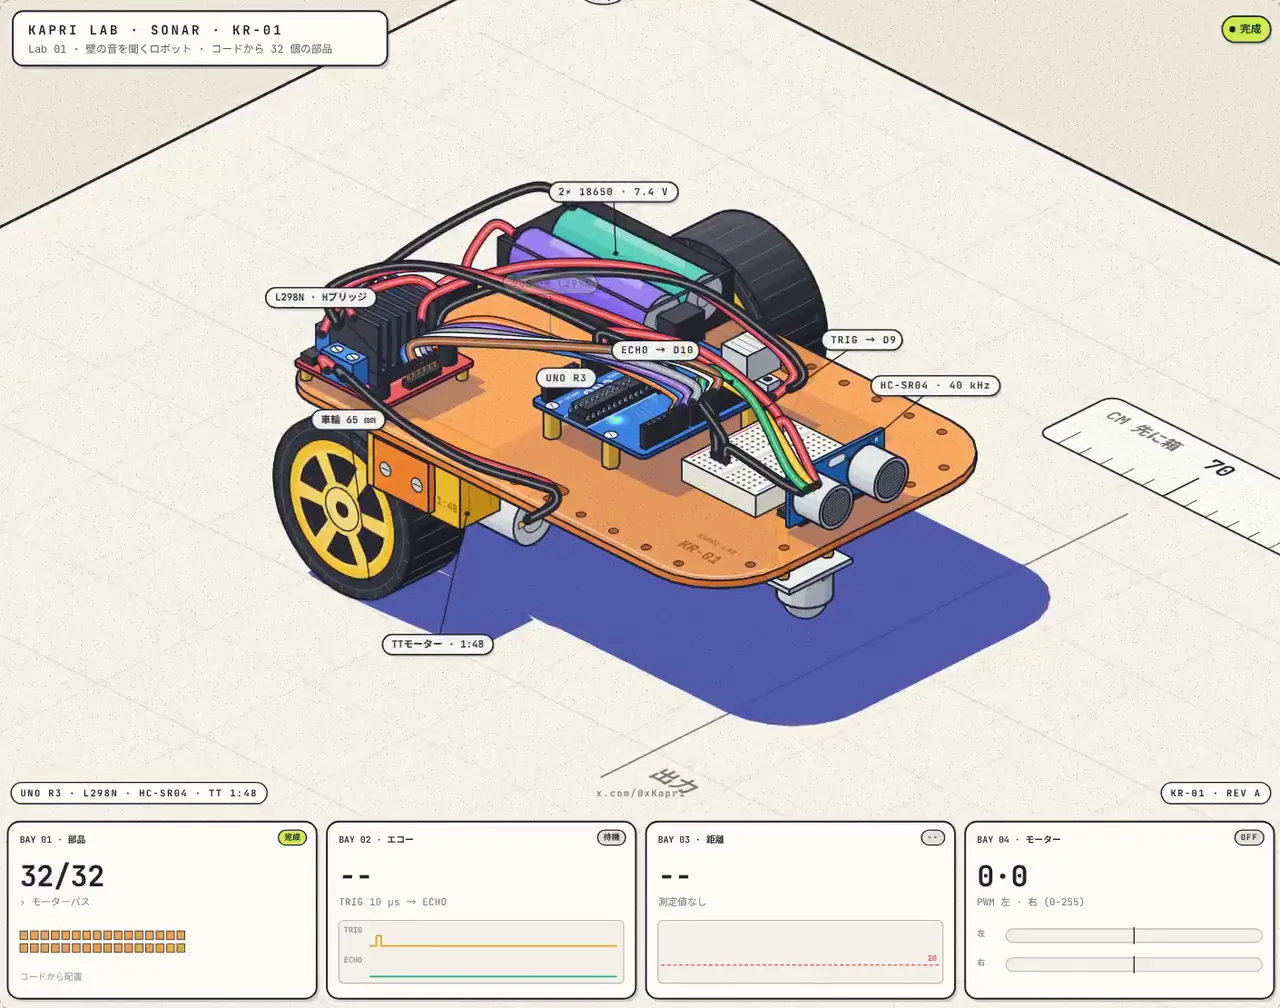
おなじみの障害物回避ロボットです。Arduino UNO、HC-SR04 センサー、L298N の H ブリッジ、TT motor 2 個で構成されます。部品を 1 つずつ自動で組み立てたあと、実際の sketch が動きます。
センサーは 40 kHz のパルスを 8 回出します。20 kHz を超えているので、人の耳には聞こえません。エコーが戻るまでに 1,158 µs かかり、Arduino はそれを 19.9 cm に変換します。20 cm より近くなると、ロボットはブレーキをかけ、バックして向きを変えます。
しきい値を動かして、どこで止まるか見てみましょう。
モデルについてのメモ
このLabが前提にしていることと、数値の出どころです。
モデル:HC-SR04 (TRIG パルス 10 µs、40 kHz を 8 サイクル、2-400 cm、15°、測定間隔 60 ms 以上)、音速 343 m/s (20 °C)、車輪 65 mm、TT motor 1:48。実測値ではなく仮定:PWM 150 で 25 cm/s。しきい値を動かすと、ロボットが止まる位置が変わります。
出典
- 01HC-SR04:TRIG 10 µs、40 kHz を 8 サイクル、2-400 cm、15°、測定間隔 60 ms 超、µs/58 = cm。ElecFreaks のデータシート。
- 02TT motor 1:48 (6 V 無負荷で 200 rpm) と直径 65 mm の車輪。Funduino と SunFounder の仕様書。
- 031,158 µs と 19.86 cm はモデルから出した値です:1158 × 0.0343 ÷ 2 = 19.86。