단계 3 / 6, 5-6주차
모터, 드라이버, 센서
목표: 로봇이 어떻게 움직이고, 눈앞에 무엇이 있는지 어떻게 아는지 이해해요.
마이크로컨트롤러는 모터를 직접 구동할 수 없어요. 드라이버가 필요해요. 첫 보드를 태우기 가장 쉬운 단계라서 시뮬레이터가 가장 큰 도움이 돼요.
이 단계의 Lab
Lab 01
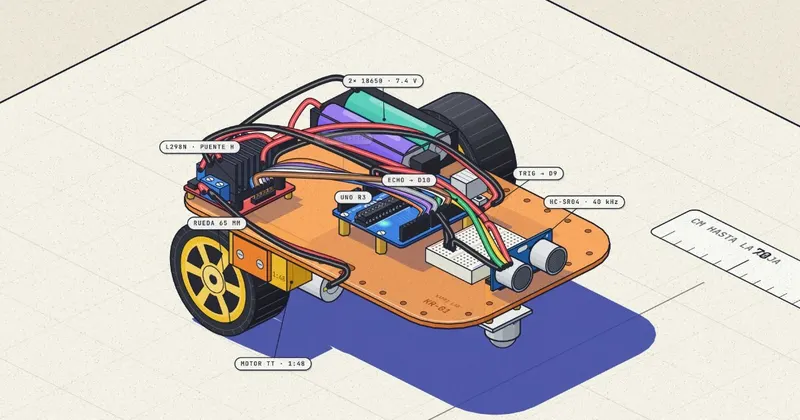
Sonar: 벽을 듣는 로봇
스스로 조립되는 장애물 회피 로봇이에요. 부품 32개를 코드로 만들어요. HC-SR04가 40 kHz 펄스를 8번 보내고, Arduino가 그 메아리를 cm로 바꿔요.
배울 것
- 1DC 모터와 드라이버가 필요한 이유(TB6612FNG, L298N)
- 2servo: 정확한 각도로 움직이기
- 3거리(HC-SR04)와 움직임(MPU-6050) 센서
- 4광학 센서: 접촉 없이 감지하고 언제 작동시킬지 정하기
- 5실제 물건 속 액추에이터: 기어드 모터, 웜기어, 카운터웨이트
- 6마이크로컨트롤러를 쓸 때와 Raspberry Pi 5를 쓸 때
모르는 단어가 있나요? 여기서 찾아보세요: 용어집.
흔한 실수
첫 프로젝트에 L298N을 고르는 것. 거의 모든 튜토리얼에 나오지만, @DeRonin_의 로보틱스 가이드에 따르면 오래된 드라이버예요. 약 2 V를 잃고 뜨거워져요. 어디서나 보게 되니까 배워 두되, 실제 프로젝트에는 TB6612FNG나 DRV8833을 고르세요.
이해했나요?
3문제 중 1번
모터에 드라이버가 필요한 이유는 뭘까요?
실습
Arduino 시뮬레이터에서 HC-SR04와 servo를 Arduino에 연결하세요. 무언가 20 cm보다 가까이 오면 servo가 90°로 돌아요. 첫 시도에서 뭐가 안 됐는지 적어 두세요. 시간이 남으면 MPU-6050을 추가해서 읽은 값을 시리얼로 출력해 보세요.