본문으로 건너뛰기
robotips

시뮬레이터와 인터랙티브 Lab으로 로봇공학 배우기

각 Lab은 먼저 어떻게 조립하는지, 그다음 어떻게 작동하는지를 보여줘요. 멈추고, 직접 조작하고, 회로 안에서 무슨 일이 일어나는지 볼 수 있어요.
Lab 02
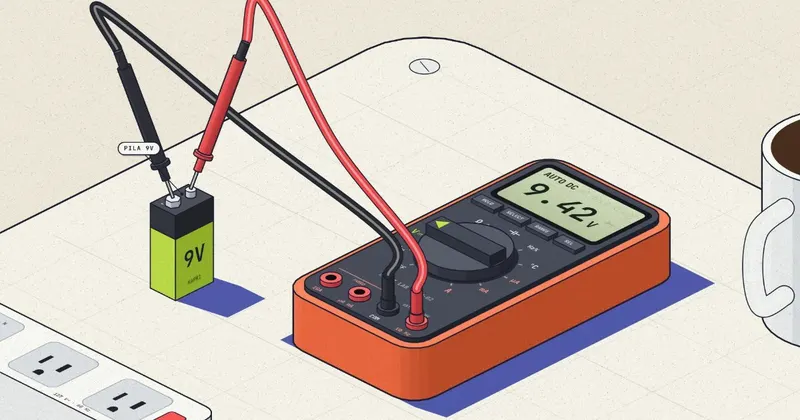
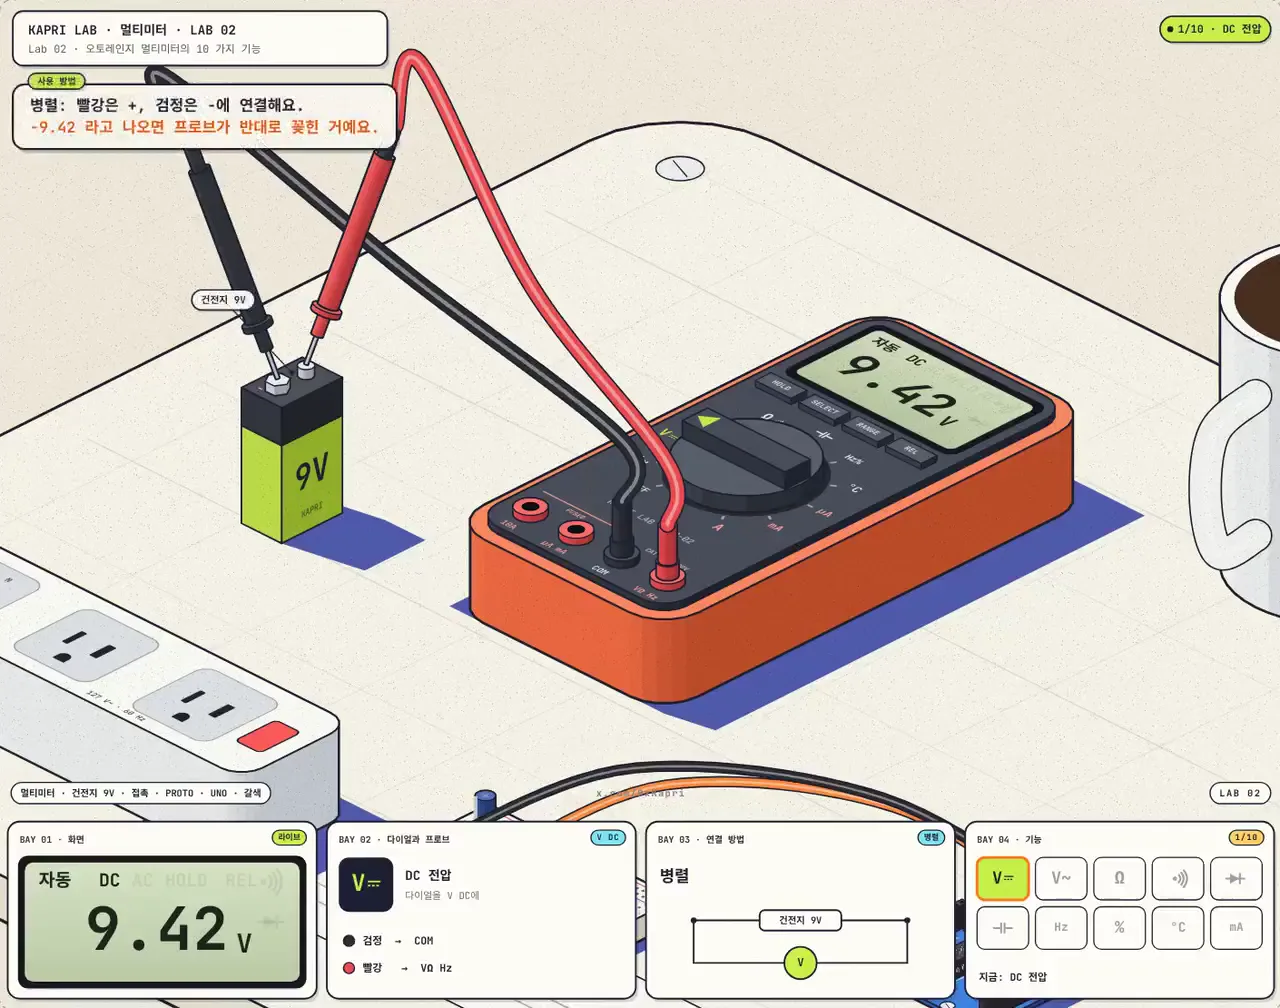
주황색 멀티미터가 9 V 건전지를 재고 9.42 V를 표시하는 아이소메트릭 그림. 옆에 콘센트, 브레드보드, 커피잔이 있다.
Lab 02. 전압은 병렬로, 전류는 직렬로, 저항은 전원 없이 재요.

Lab

개념마다 Lab 하나씩, 영상과 모델 노트와 출처가 함께 있어요. 가장 새로운 것이 맨 앞이에요.

주황색 멀티미터가 9 V 건전지를 재고 9.42 V를 표시하는 아이소메트릭 그림. 옆에 콘센트, 브레드보드, 커피잔이 있다.

Lab 02

멀티미터: 10가지 기능

멀티미터의 10가지 기능을, 책상 위에 있는 것들로 하나씩 살펴봐요. 건전지, 벽 콘센트, LED, Arduino의 PWM 같은 것들이에요.
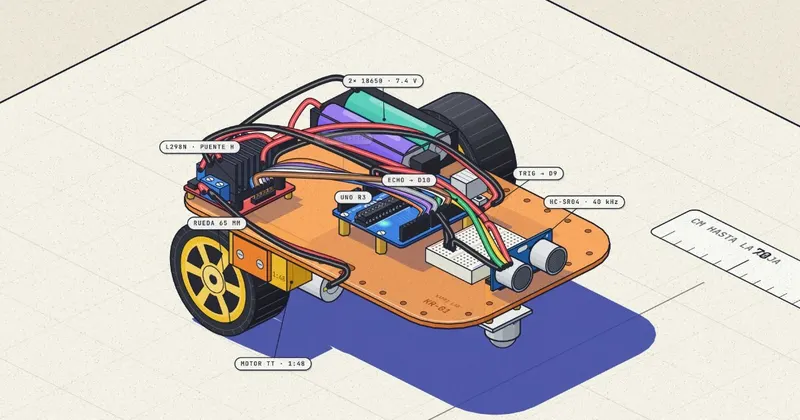
Arduino UNO, L298N H 브리지, HC-SR04 센서, 18650 배터리 두 개를 얹은 두 바퀴 로봇의 아이소메트릭 그림. 종이 위에 남색 그림자가 드리워져 있다.

Lab 01

Sonar: 벽을 듣는 로봇

스스로 조립되는 장애물 회피 로봇이에요. 부품 32개를 코드로 만들어요. HC-SR04가 40 kHz 펄스를 8번 보내고, Arduino가 그 메아리를 cm로 바꿔요.
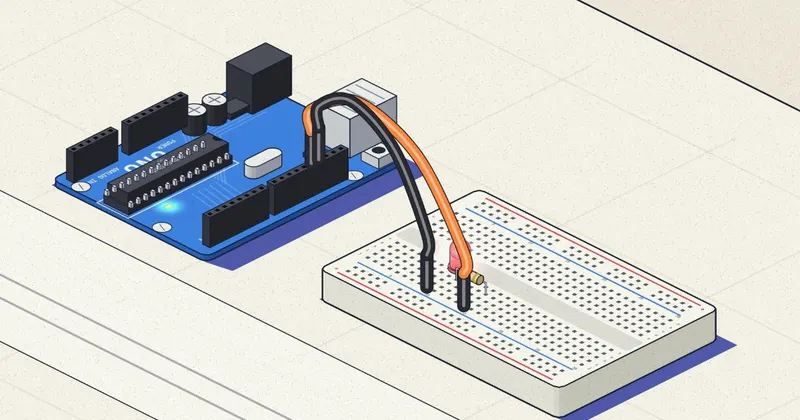
파란색 Arduino UNO가 전선 두 개로, 빨간 LED와 220 Ω 저항이 꽂힌 브레드보드에 연결된 아이소메트릭 그림.

Lab 00

Blink: 첫 번째 프로그램

Arduino 첫 프로그램을 안쪽에서 들여다봐요. 13번 핀이 5 V와 0 V를 오가고, 그에 따라 LED가 켜졌다 꺼져요.
로드맵: 8주, 6단계

처음부터 시작한다면 이 순서를 따르세요. 각 단계에는 배울 내용, 흔한 실수, 실습, 그리고 이 브라우저에 저장되는 체크리스트가 있어요.

전체 로드맵 보기
  1. 단계 1 1-2주차처음부터 배우는 전자회로
  2. 단계 2 3-4주차마이크로컨트롤러, Arduino, ESP32
  3. 단계 3 5-6주차모터, 드라이버, 센서
  4. 단계 4 7주차그 밑에 있는 것: 프로세서와 네트워크
  5. 단계 5 8주차완성된 시스템
  6. 단계 6 날짜 없음나만의 Lab 만들기

어떻게 만들었나

모든 Lab은 코드로 그려요. Canvas 2D의 아이소메트릭 엔진을 쓰고, 3D 모델도 사진도 없어요. 숫자는 데이터시트나 측정값에서 가져오고, 가정은 각 Lab의 노트에 적어 둬요.
Lab은 X에 가장 먼저 올라와요

하나하나 영상과 함께 @0xKapri에 올라와요. 다음에 보고 싶은 Lab도 거기서 요청할 수 있어요.

@0xKapri 팔로우