무엇을 보게 되나요
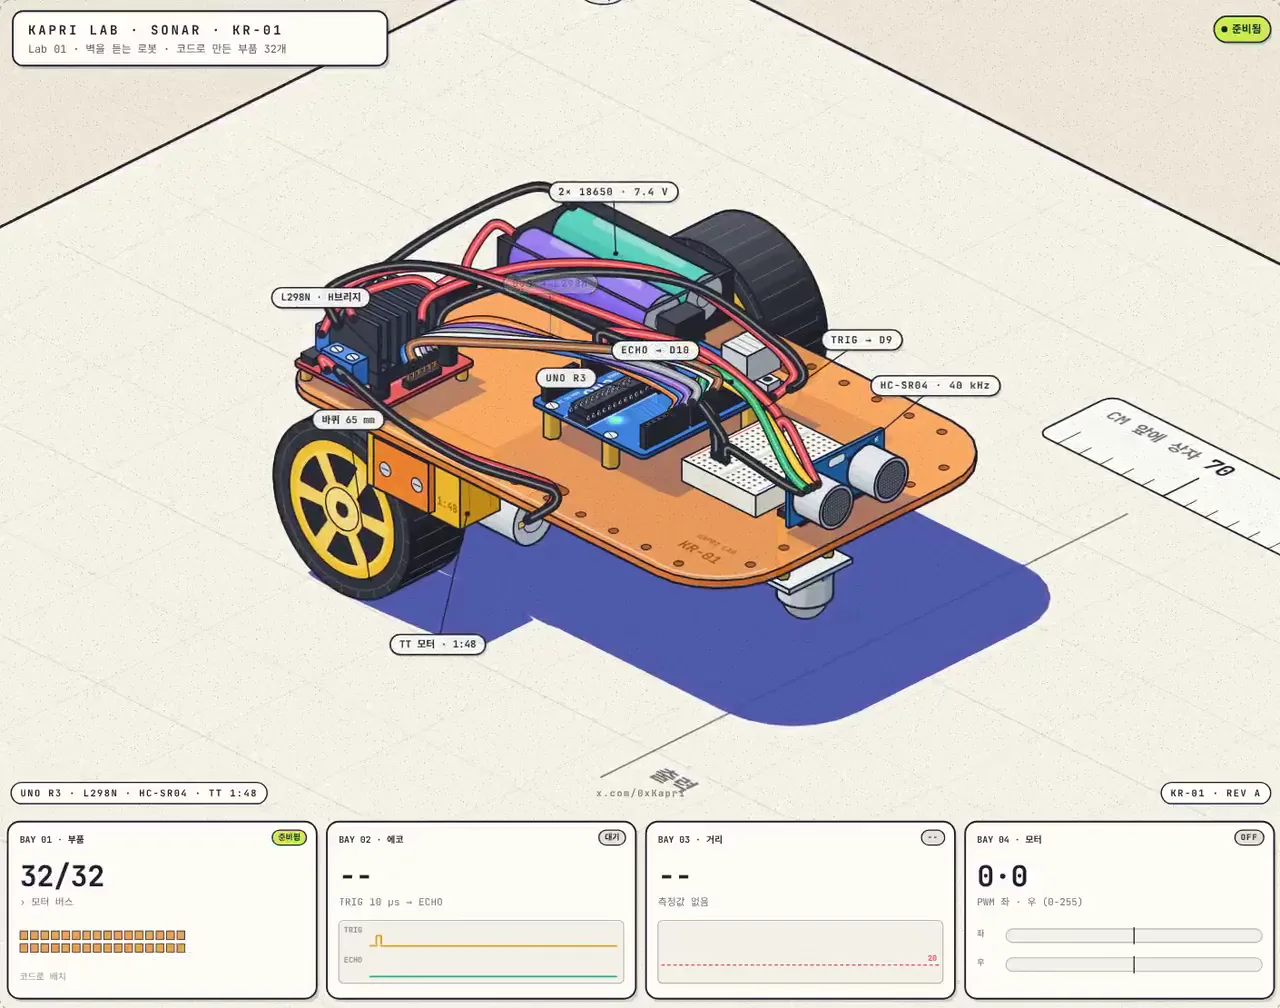
고전적인 장애물 회피 로봇이에요. Arduino UNO, HC-SR04 센서, L298N H 브리지, TT motor 2개로 만들어요. 부품이 하나씩 알아서 조립되고, 그다음 진짜 sketch가 돌아가요.
센서는 40 kHz 펄스를 8번 보내요. 20 kHz가 넘기 때문에 사람 귀에는 안 들려요. 메아리가 돌아오는 데 1,158 µs가 걸리고, Arduino가 이걸 19.9 cm로 바꿔요. 20 cm보다 가까워지면 로봇이 멈추고, 후진하고, 방향을 돌려요.
임계값을 움직여 보고 어디서 멈추는지 확인해 보세요.
모델 노트
이 Lab이 전제로 삼는 것과 숫자의 출처예요.
모델: HC-SR04 (TRIG 펄스 10 µs, 40 kHz로 8주기, 2-400 cm, 15°, 측정 간격 ≥ 60 ms), 음속 343 m/s (20 °C), 바퀴 65 mm, TT motor 1:48. 실측값이 아니라 가정: PWM 150에서 25 cm/s. 임계값을 움직이면 로봇이 멈추는 지점이 달라져요.
출처
- 01HC-SR04: TRIG 10 µs, 40 kHz로 8주기, 2-400 cm, 15°, 측정 간격 60 ms 초과, µs/58 = cm. ElecFreaks 데이터시트.
- 02TT motor 1:48 (6 V 무부하에서 200 rpm)과 65 mm 바퀴. Funduino와 SunFounder의 사양표.
- 031,158 µs와 19.86 cm는 모델에서 나온 값이에요: 1158 × 0.0343 ÷ 2 = 19.86.