Что вы увидите
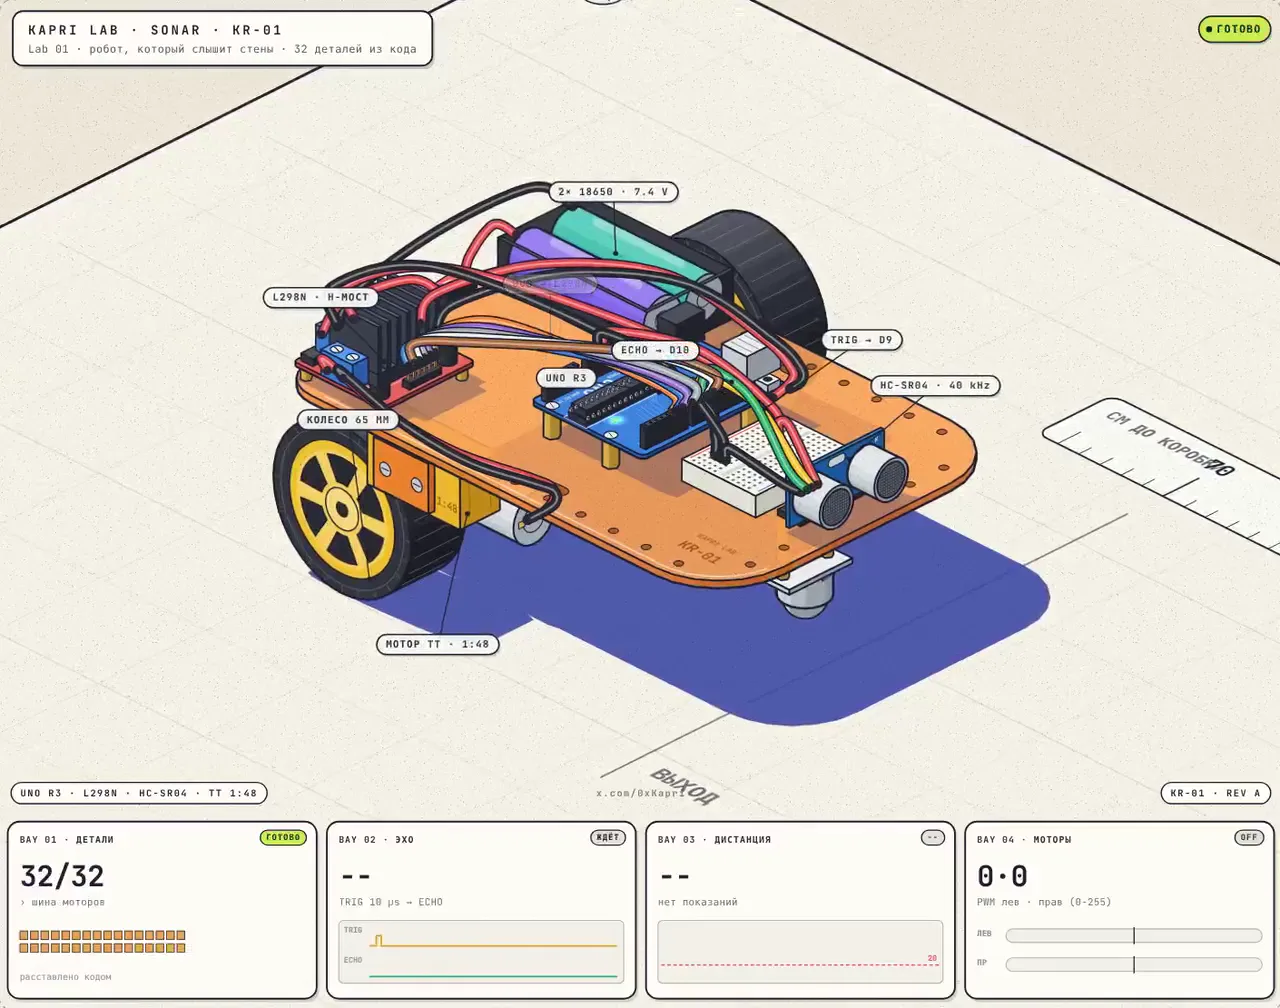
Классический робот, объезжающий препятствия: Arduino UNO, датчик HC-SR04, H-мост L298N и 2 TT motor. Он собирается сам, деталь за деталью, а потом запускает настоящий sketch.
Датчик посылает 8 импульсов на 40 kHz. Вы их не слышите, потому что это выше 20 kHz. Эхо возвращается за 1,158 µs, и Arduino переводит это в 19.9 cm. Ближе 20 cm робот тормозит, едет назад и поворачивает.
Сдвиньте порог и посмотрите, в какой точке он затормозит.
Заметка о модели
Что этот Lab принимает как данность и откуда взяты его числа.
Модель: HC-SR04 (импульс TRIG 10 µs, 8 циклов на 40 kHz, 2-400 cm, 15°, не менее 60 ms между измерениями), скорость звука 343 m/s (20 °C), колёса 65 mm, TT motor 1:48. Допущение, а не измеренное значение: 25 cm/s при PWM 150. Сдвиньте ПОРОГ, и робот затормозит в другой точке.
Источники
- 01HC-SR04: TRIG 10 µs, 8 циклов на 40 kHz, 2-400 cm, 15°, более 60 ms между измерениями, µs/58 = cm. Даташит ElecFreaks.
- 02TT motor 1:48 (200 rpm при 6 V без нагрузки) и колесо 65 mm. Спецификации Funduino и SunFounder.
- 031,158 µs и 19.86 cm получены из модели: 1158 × 0.0343 ÷ 2 = 19.86.