Этап 3 из 6, недели 5 и 6
Двигатели, драйверы и датчики
Ваша цель: Понять, как движется робот и как он узнаёт, что перед ним.
Микроконтроллер не может напрямую управлять двигателем: ему нужен драйвер. Здесь легче всего сжечь первую плату, поэтому именно тут симулятор выручает больше всего.
Lab этого этапа
Lab 01
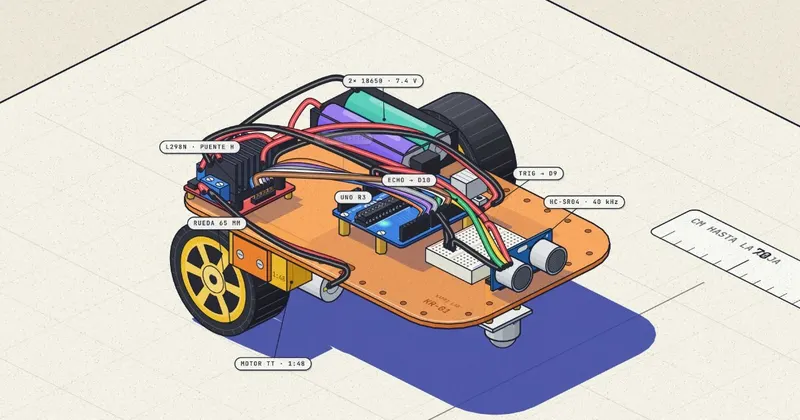
Sonar: робот, который слушает стены
Робот, объезжающий препятствия, собирается сам: 32 детали из кода. HC-SR04 посылает 8 импульсов на 40 kHz, а Arduino переводит эхо в cm.
Что изучить
- 1Двигатели постоянного тока и зачем им драйвер (TB6612FNG, L298N)
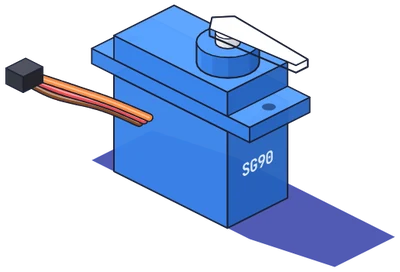
- 2servo: поворот на точный угол
- 3Датчики расстояния (HC-SR04) и движения (MPU-6050)
- 4Оптические датчики: обнаружить что-то без контакта и решить, когда срабатывать
- 5Приводы в реальных предметах: моторедукторы, червячные передачи и противовесы
- 6Когда брать микроконтроллер, а когда Raspberry Pi 5
Слово незнакомо? Поищите его в глоссарии.
Типичная ошибка
Выбрать L298N для первого проекта. Он есть почти в каждом туториале, но, по руководству по робототехнике от @DeRonin_, это устаревший драйвер: он теряет около 2 V и греется. Изучите его, потому что вы будете встречать его повсюду, а для настоящего проекта берите TB6612FNG или DRV8833.
Всё понятно?
Вопрос 1 из 3
Зачем мотору нужен драйвер?
Практика
В симуляторе Arduino подключите HC-SR04 и servo к Arduino. Когда что-то подходит ближе чем на 20 cm, servo поворачивается на 90°. Запишите, что не получилось с первой попытки. Если останется время, добавьте MPU-6050 и выведите его показания через последовательный порт.