O que você vai ver
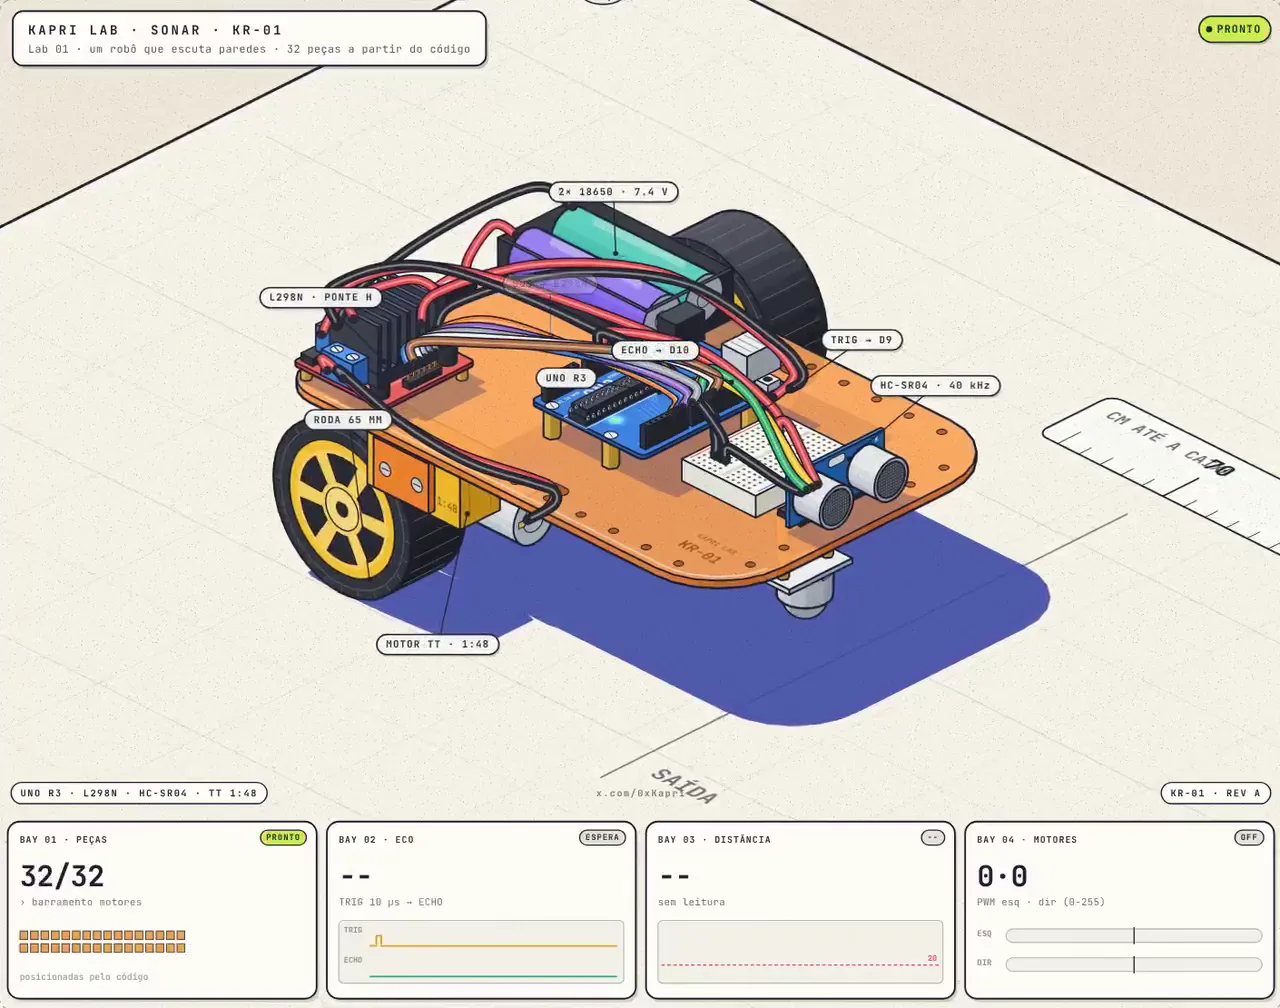
É o clássico robô desvia-obstáculos: Arduino UNO, sensor HC-SR04, ponte H L298N e 2 motores TT. Ele se monta sozinho, peça por peça, e depois roda o sketch de verdade.
O sensor emite 8 pulsos a 40 kHz, que você não ouve porque passam de 20 kHz. O eco leva 1,158 µs para voltar e o Arduino o converte em 19.9 cm. Abaixo de 20 cm, o robô freia, dá ré e gira.
Mexa no limite e veja em que ponto ele freia.
Nota do modelo
O que o lab assume e de onde vêm os números.
Modelo: HC-SR04 (pulso TRIG de 10 µs, 8 ciclos a 40 kHz, 2-400 cm, 15°, ≥ 60 ms entre leituras), som a 343 m/s (20 °C), rodas de 65 mm, motores TT 1:48. Suposição, não dado medido: 25 cm/s com PWM 150. Mexa no LIMITE e o robô freia em outro ponto.
Fontes
- 01HC-SR04: TRIG de 10 µs, 8 ciclos a 40 kHz, 2-400 cm, 15°, mais de 60 ms entre leituras, µs/58 = cm. Datasheet da ElecFreaks.
- 02Motor TT 1:48 (200 rpm a 6 V sem carga) e roda de 65 mm. Fichas da Funduino e da SunFounder.
- 031,158 µs e 19.86 cm saem do modelo: 1158 × 0.0343 ÷ 2 = 19.86.