Etapa 3 de 6, semanas 5 e 6
Motores, drivers e sensores
Seu objetivo: Entender como um robô se move e como ele sabe o que tem à frente.
Um microcontrolador não consegue mover um motor direto: precisa de um driver. Aqui é mais fácil queimar sua primeira placa, e por isso aqui o simulador poupa mais.
Carregando a cena 3D
O que aprender
- 1Motores DC e por que precisam de driver (TB6612FNG, L298N)
- 2Servos: ir para um ângulo exato
- 3Sensores de distância (HC-SR04) e de movimento (MPU-6050)
- 4Sensores ópticos: detectar algo sem contato e decidir quando disparar
- 5Atuadores em objetos reais: motores com engrenagens, roscas sem fim e contrapesos
- 6Quando usar um microcontrolador e quando uma Raspberry Pi 5
Uma palavra não soa familiar? Procure no glossário.
Recursos
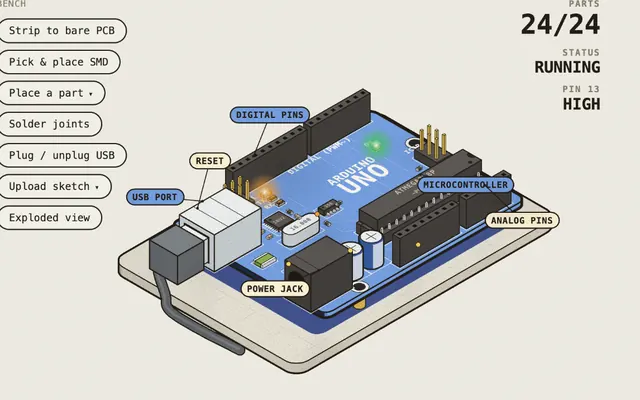 Robotics BenchAbrir
Drivers TB6612FNG e L298N, A4988, PCA9685, MPU-6050, HC-SR04, QTR-8RC e Raspberry Pi 5.
LaboratórioFeito com o Claude@0xMovezInglês
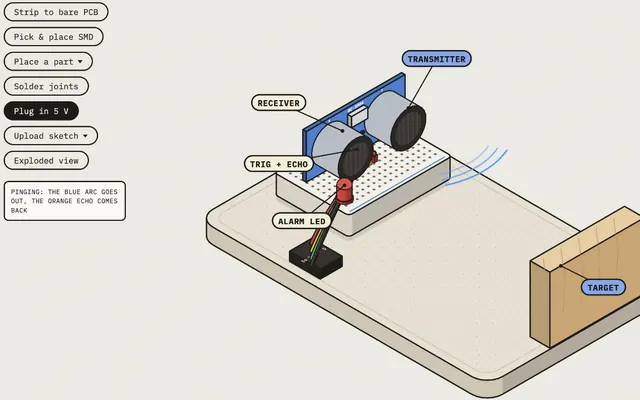 Hardware BenchAbrir
Revisão do HC-SR04 e comparação rápida entre placas.
LaboratórioFeito com o Claude@zodchiiiInglês
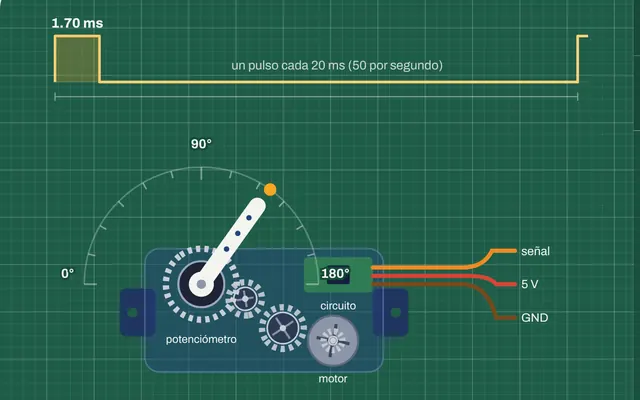 Servo SG90: do PWM ao ânguloTestar
Nosso laboratório: como um servo transforma o pulso PWM num ângulo.
Laboratório RobotVisualFeito com o ClaudeRobotVisualEspanhol, inglês e português
- Sensor HC-SR04: como mede distânciaTestar
Nosso laboratório em 3D: o eco do sensor e a conta da distância.
Laboratório RobotVisualFeito com o ClaudeRobotVisualEspanhol, inglês e português
- Ponte H: como um motor muda de sentidoTestar
Nosso laboratório em 3D: as quatro chaves que invertem um motor.
Laboratório RobotVisualFeito com o ClaudeRobotVisualEspanhol, inglês e português
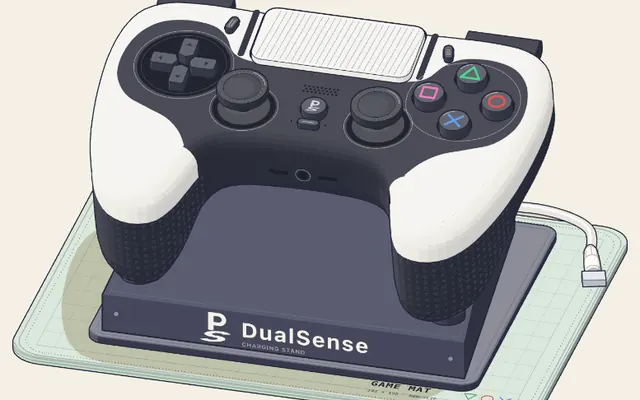 Controle de PlayStation: um gatilho que empurra de voltaAbrir
Um motor, uma rosca sem fim e engrenagens: o atuador do gatilho de um controle.
Máquina do Visual LearningFeito com o Claude@elvar_officialInglês
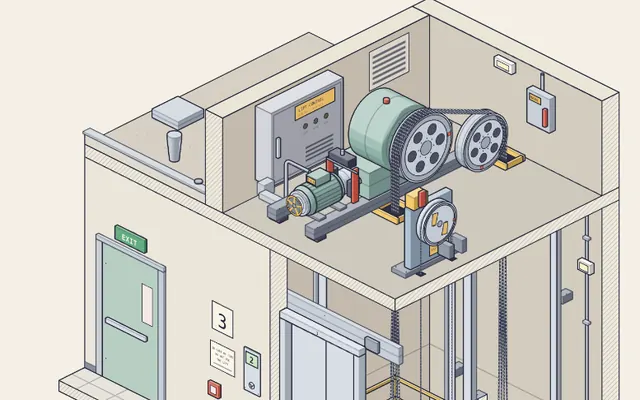 Elevador: por que um motor pequeno sobe uma cabine pesadaAbrir
Por que a carga que um motor vê depende do mecanismo, não só do peso.
Máquina do Visual LearningFeito com o Claude@elvar_officialInglês
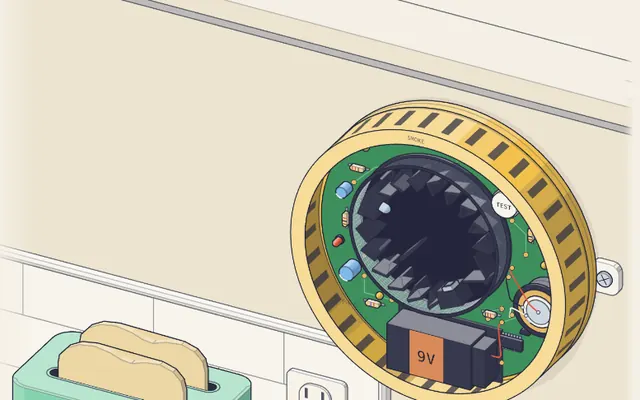 Alarme de fumaça: um sensor que enxerga no escuroAbrir
Um sensor de luz que detecta fumaça sem contato e decide quando tocar.
Máquina do Visual LearningFeito com o Claude@elvar_officialInglês
Revisão: O Learn Arduino tem lições de motor e servo (10 e 12), e fecha com a 16, onde você monta um projeto. Ver Learn Arduino.
Erro comum
Escolher o L298N para o seu primeiro projeto. Ele aparece em quase todo tutorial, mas segundo o guia de robótica do @DeRonin_ é um driver antigo: perde cerca de 2 V e esquenta. Aprenda porque você vai vê-lo em todo lugar, e para o seu projeto real escolha um TB6612FNG ou um DRV8833.
Você entendeu?
Pergunta 1 de 3
Por que um motor precisa de driver?
Prática
No Wokwi, ligue um HC-SR04 e um servo a um Arduino. Quando algo chegar a menos de 20 cm, o servo gira para 90°. Anote o que falhou na primeira tentativa. Se sobrar tempo, adicione um MPU-6050 e mostre as leituras pela serial.