你会看到什么
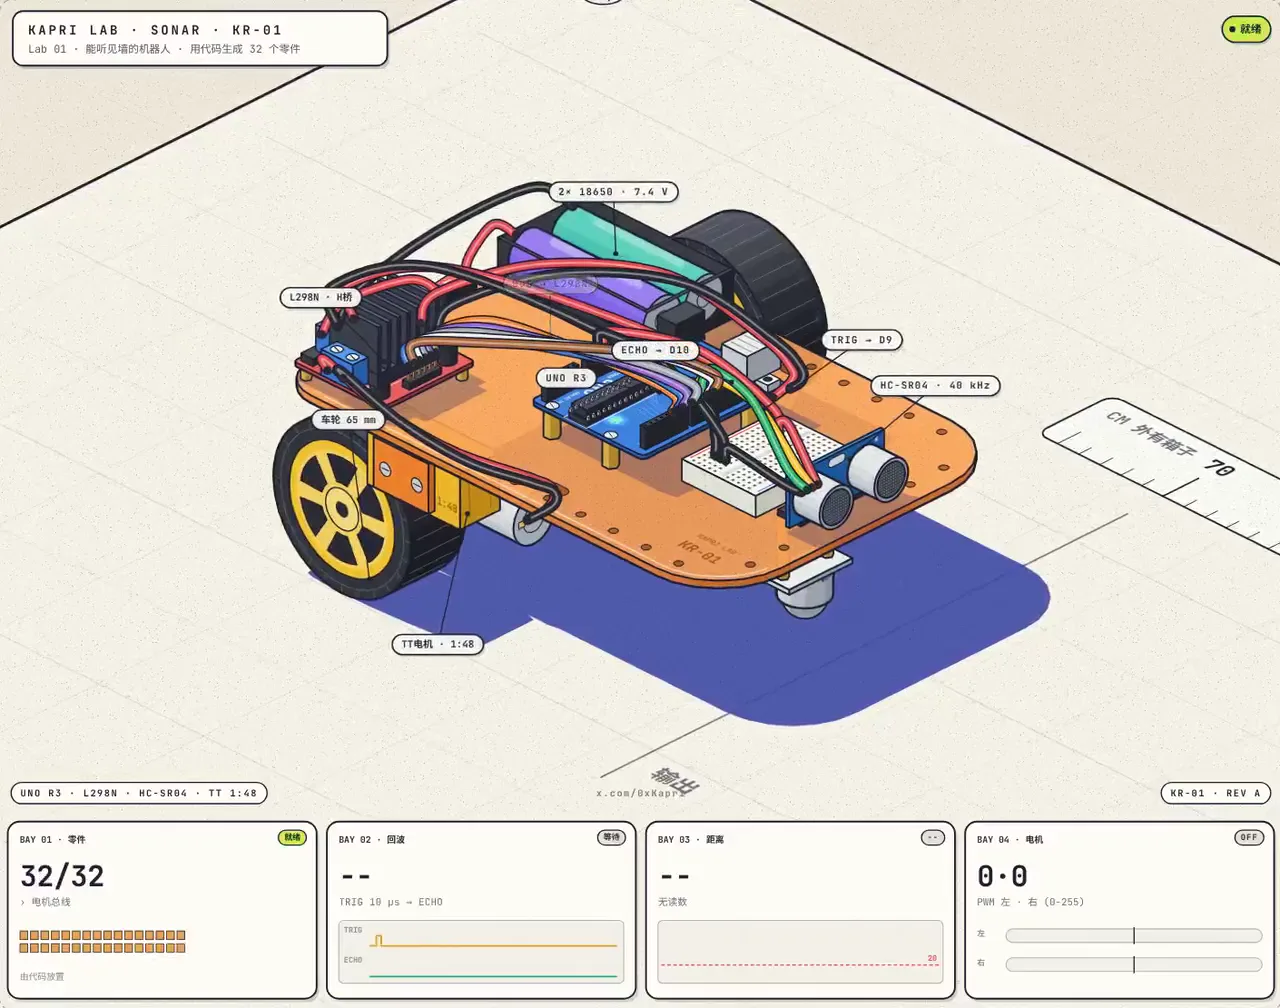
这是经典的避障机器人:Arduino UNO、HC-SR04 传感器、L298N H 桥和 2 个 TT motor。它会一个零件一个零件地自己组装起来,然后运行真正的 sketch。
传感器发出 8 个 40 kHz 的脉冲,频率超过 20 kHz,所以你听不到。回波要 1,158 µs 才能回来,Arduino 把它换算成 19.9 cm。距离低于 20 cm 时,机器人会刹车、倒车,然后转向。
移动阈值,看看它在哪个位置刹车。
模型说明
这个 Lab 默认成立的前提,以及数字的来源。
模型:HC-SR04 (TRIG 脉冲 10 µs,40 kHz 共 8 个周期,2-400 cm,15°,两次读数间隔 ≥ 60 ms),声速 343 m/s (20 °C),车轮 65 mm,TT motor 1:48。这是假设,不是实测数据:PWM 150 时速度为 25 cm/s。移动阈值,机器人就会在不同的位置刹车。
来源
- 01HC-SR04:TRIG 10 µs,40 kHz 共 8 个周期,2-400 cm,15°,两次读数间隔超过 60 ms,µs/58 = cm。来自 ElecFreaks 数据手册。
- 02TT motor 1:48 (6 V 空载 200 rpm) 和 65 mm 车轮。来自 Funduino 和 SunFounder 的规格表。
- 031,158 µs 和 19.86 cm 是模型算出来的:1158 × 0.0343 ÷ 2 = 19.86。