跳到正文
robotips

用模拟器和交互式 Lab 学习机器人技术

每个 Lab 先展示它是怎么组装的,再展示它是怎么工作的。你可以暂停、操作,还能看到每个电路内部发生了什么。
Lab 02
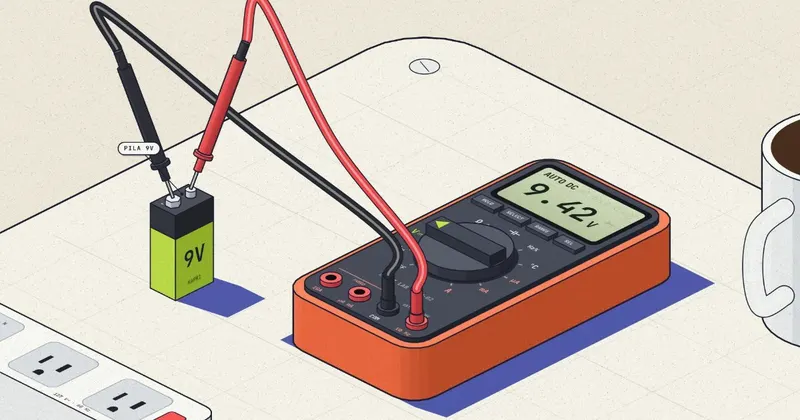
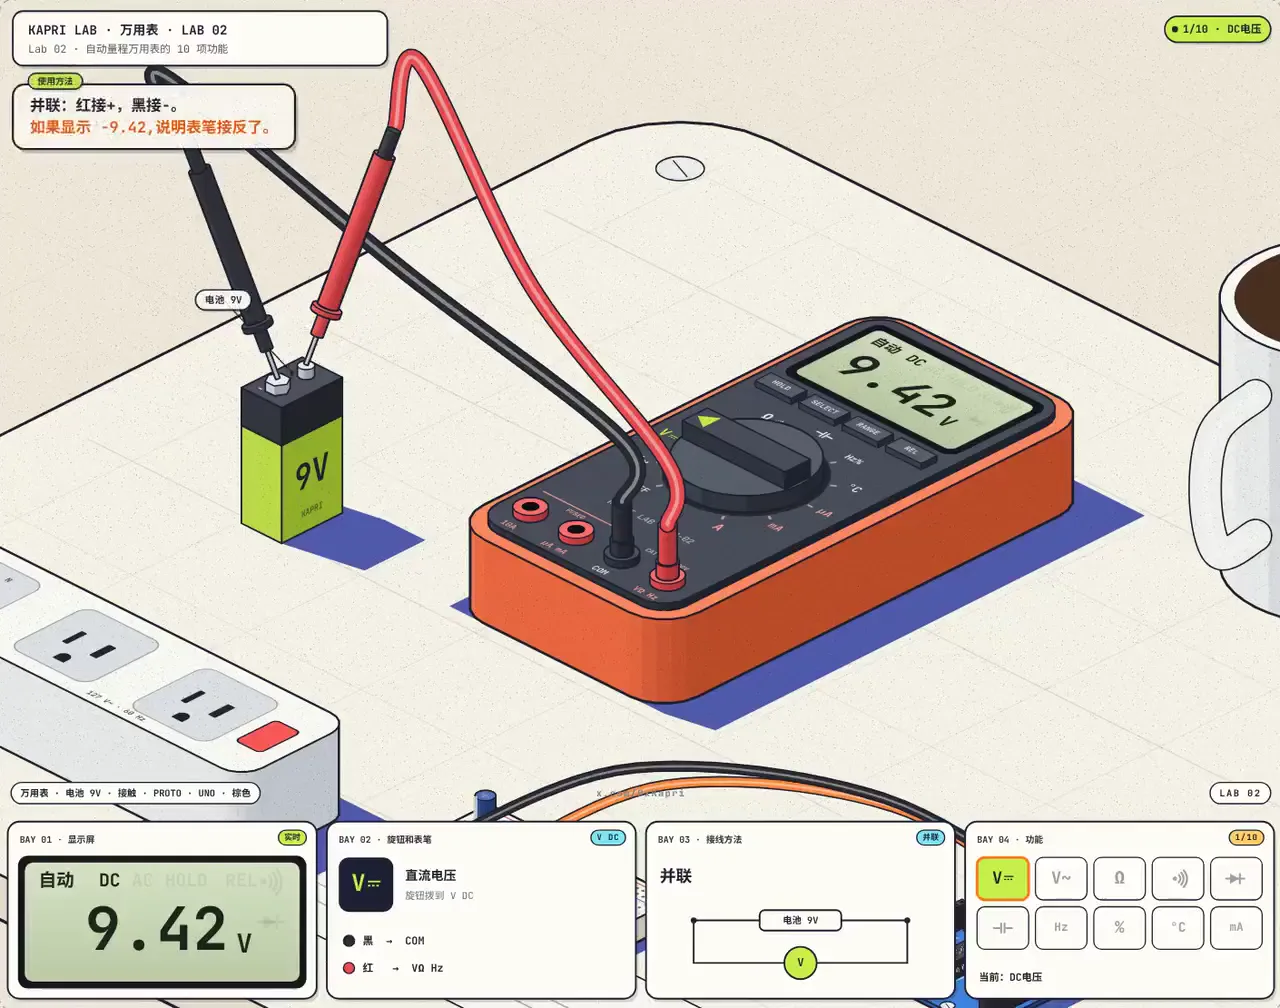
等距插图:一台橙色万用表正在测量一节 9 V 电池,显示 9.42 V,旁边有一个插座、一块面包板和一杯咖啡。
Lab 02. 电压并联测,电流串联测,电阻要断电测。

Lab

每个主题一个 Lab,附有视频、模型说明和资料来源。最新的排在最前。

等距插图:一台橙色万用表正在测量一节 9 V 电池,显示 9.42 V,旁边有一个插座、一块面包板和一杯咖啡。

Lab 02

万用表:它的 10 种功能

万用表的 10 种功能,每一种都用你桌上就有的东西来演示:一节电池、墙上的插座、一个 LED,或者 Arduino 的 PWM。
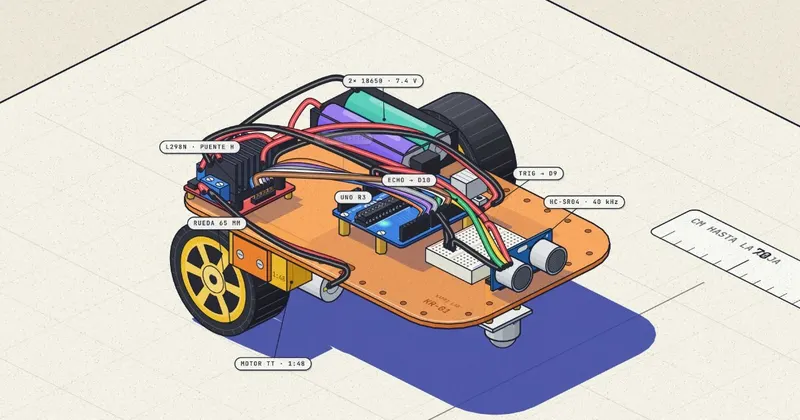
等距插图:一个两轮机器人,装有 Arduino UNO、L298N H 桥、HC-SR04 传感器和两节 18650 电池,纸面上有靛蓝色的影子。

Lab 01

Sonar:能听见墙的机器人

一个会自己组装的避障机器人,32 个零件全由代码生成。HC-SR04 发出 8 个 40 kHz 的脉冲,Arduino 再把回波换算成 cm。
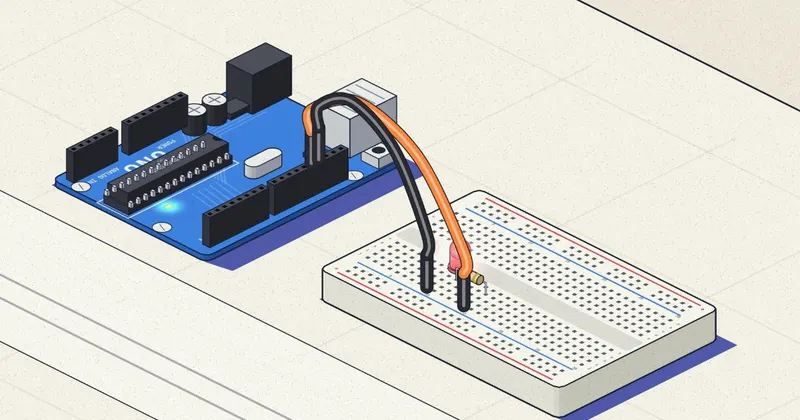
等距插图:一块蓝色 Arduino UNO 用两根导线连接到面包板,板上有一个红色 LED 和一个 220 Ω 的电阻。

Lab 00

Blink:你的第一个程序

从内部看你的第一个 Arduino 程序:13 号引脚在 5 V 和 0 V 之间切换,LED 就这样亮起和熄灭。
路线图:8 周,6 个阶段

如果你从零开始,就按这个顺序来。每个阶段都有要学的内容、一个常见错误、一个练习,以及保存在这个浏览器里的清单。

查看完整路线图
  1. 阶段 1 第 1-2 周从零开始学电子
  2. 阶段 2 第 3-4 周微控制器、Arduino 和 ESP32
  3. 阶段 3 第 5-6 周电机、驱动器和传感器
  4. 阶段 4 第 7 周底层是什么:处理器和网络
  5. 阶段 5 第 8 周完整的系统
  6. 阶段 6 没有日期搭建你自己的 Lab

它们是怎么做的

每个 Lab 都是用代码画出来的:Canvas 2D 的等距投影引擎,没有 3D 模型,也没有照片。数字来自数据手册或实测,假设条件写在每个 Lab 的说明里。
Lab 会先在 X 上发布

每一个都会带着视频发到 @0xKapri。下一个想看什么,也可以在那里提。

关注 @0xKapri