阶段 3 / 6, 第 5-6 周
电机、驱动器和传感器
你的目标: 弄懂机器人怎么动,又怎么知道眼前有什么。
微控制器不能直接驱动电机,需要驱动器。这里最容易烧掉你的第一块板子,所以模拟器在这一步帮你省得最多。
本阶段的 Lab
Lab 01
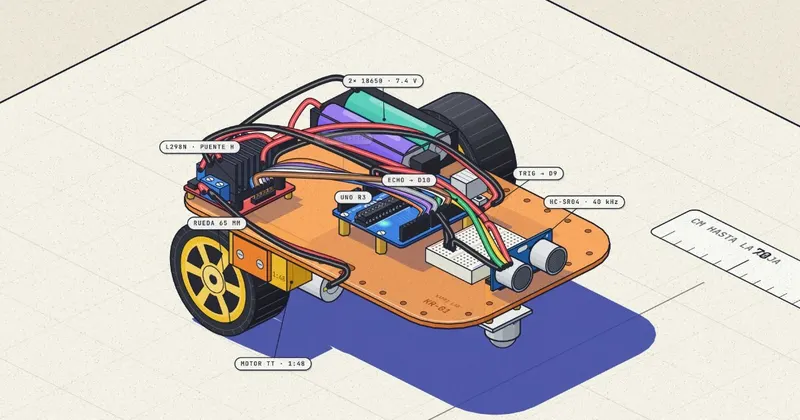
Sonar:能听见墙的机器人
一个会自己组装的避障机器人,32 个零件全由代码生成。HC-SR04 发出 8 个 40 kHz 的脉冲,Arduino 再把回波换算成 cm。
要学什么
- 1直流电机,以及它为什么需要驱动器(TB6612FNG、L298N)
- 2servo:转到精确的角度
- 3距离传感器(HC-SR04)和运动传感器(MPU-6050)
- 4光学传感器:不接触就能检测物体,并决定何时触发
- 5真实物体里的执行器:减速电机、蜗杆和配重
- 6什么时候用微控制器,什么时候用 Raspberry Pi 5
有不熟悉的词?请查看 术语表.
常见错误
第一个项目就选 L298N。几乎每个教程里都有它,但按 @DeRonin_ 的机器人指南,它是个老驱动器:会损失约 2 V,而且发热。学它是因为你到处都会见到,真正做项目时选 TB6612FNG 或 DRV8833。
你弄懂了吗?
第 1 题,共 3 题
电机为什么需要驱动器?
练习
在 Arduino 模拟器里,把 HC-SR04 和 servo 接到 Arduino 上。当有东西靠近到 20 cm 以内,servo 转到 90°。记下第一次尝试时哪里出了问题。如果还有时间,再加一个 MPU-6050,通过串口打印它的读数。